







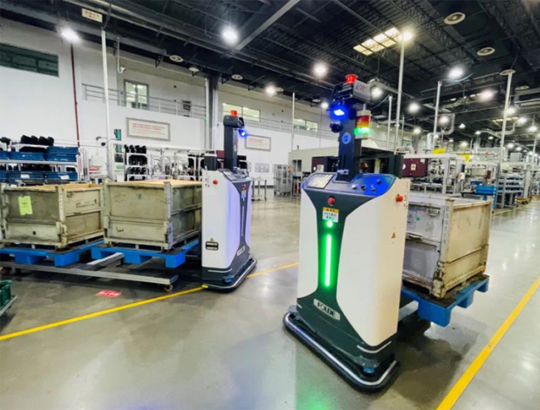
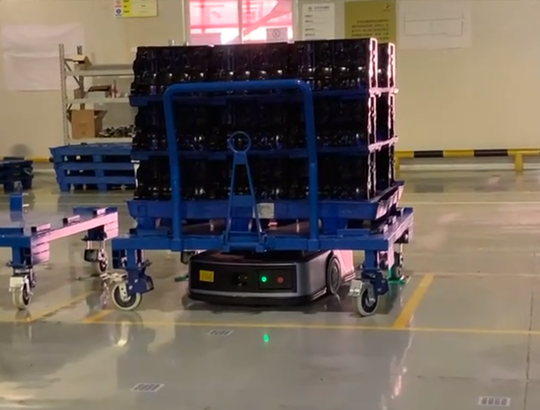
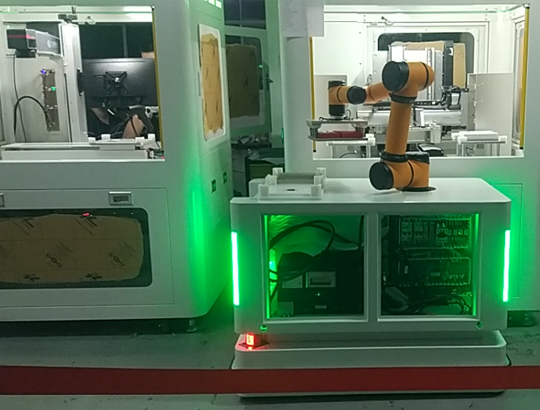
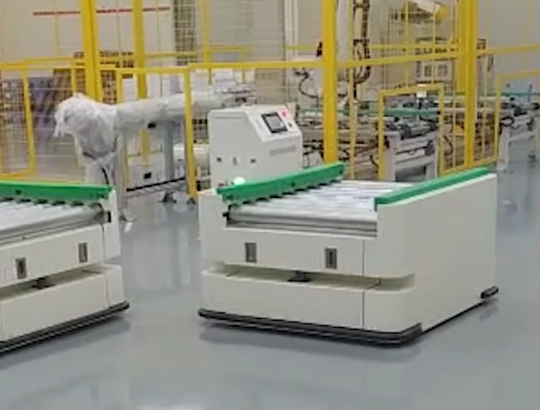
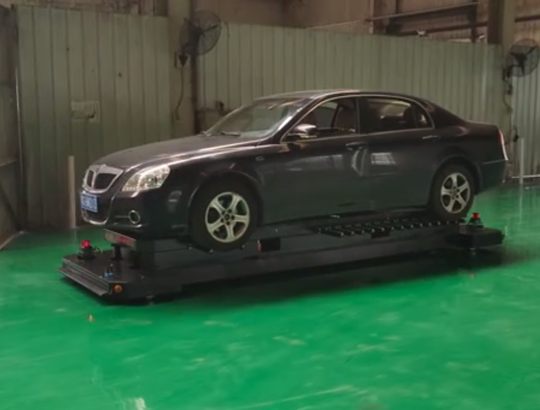


推荐适用类型
潜伏顶升式
基本参数
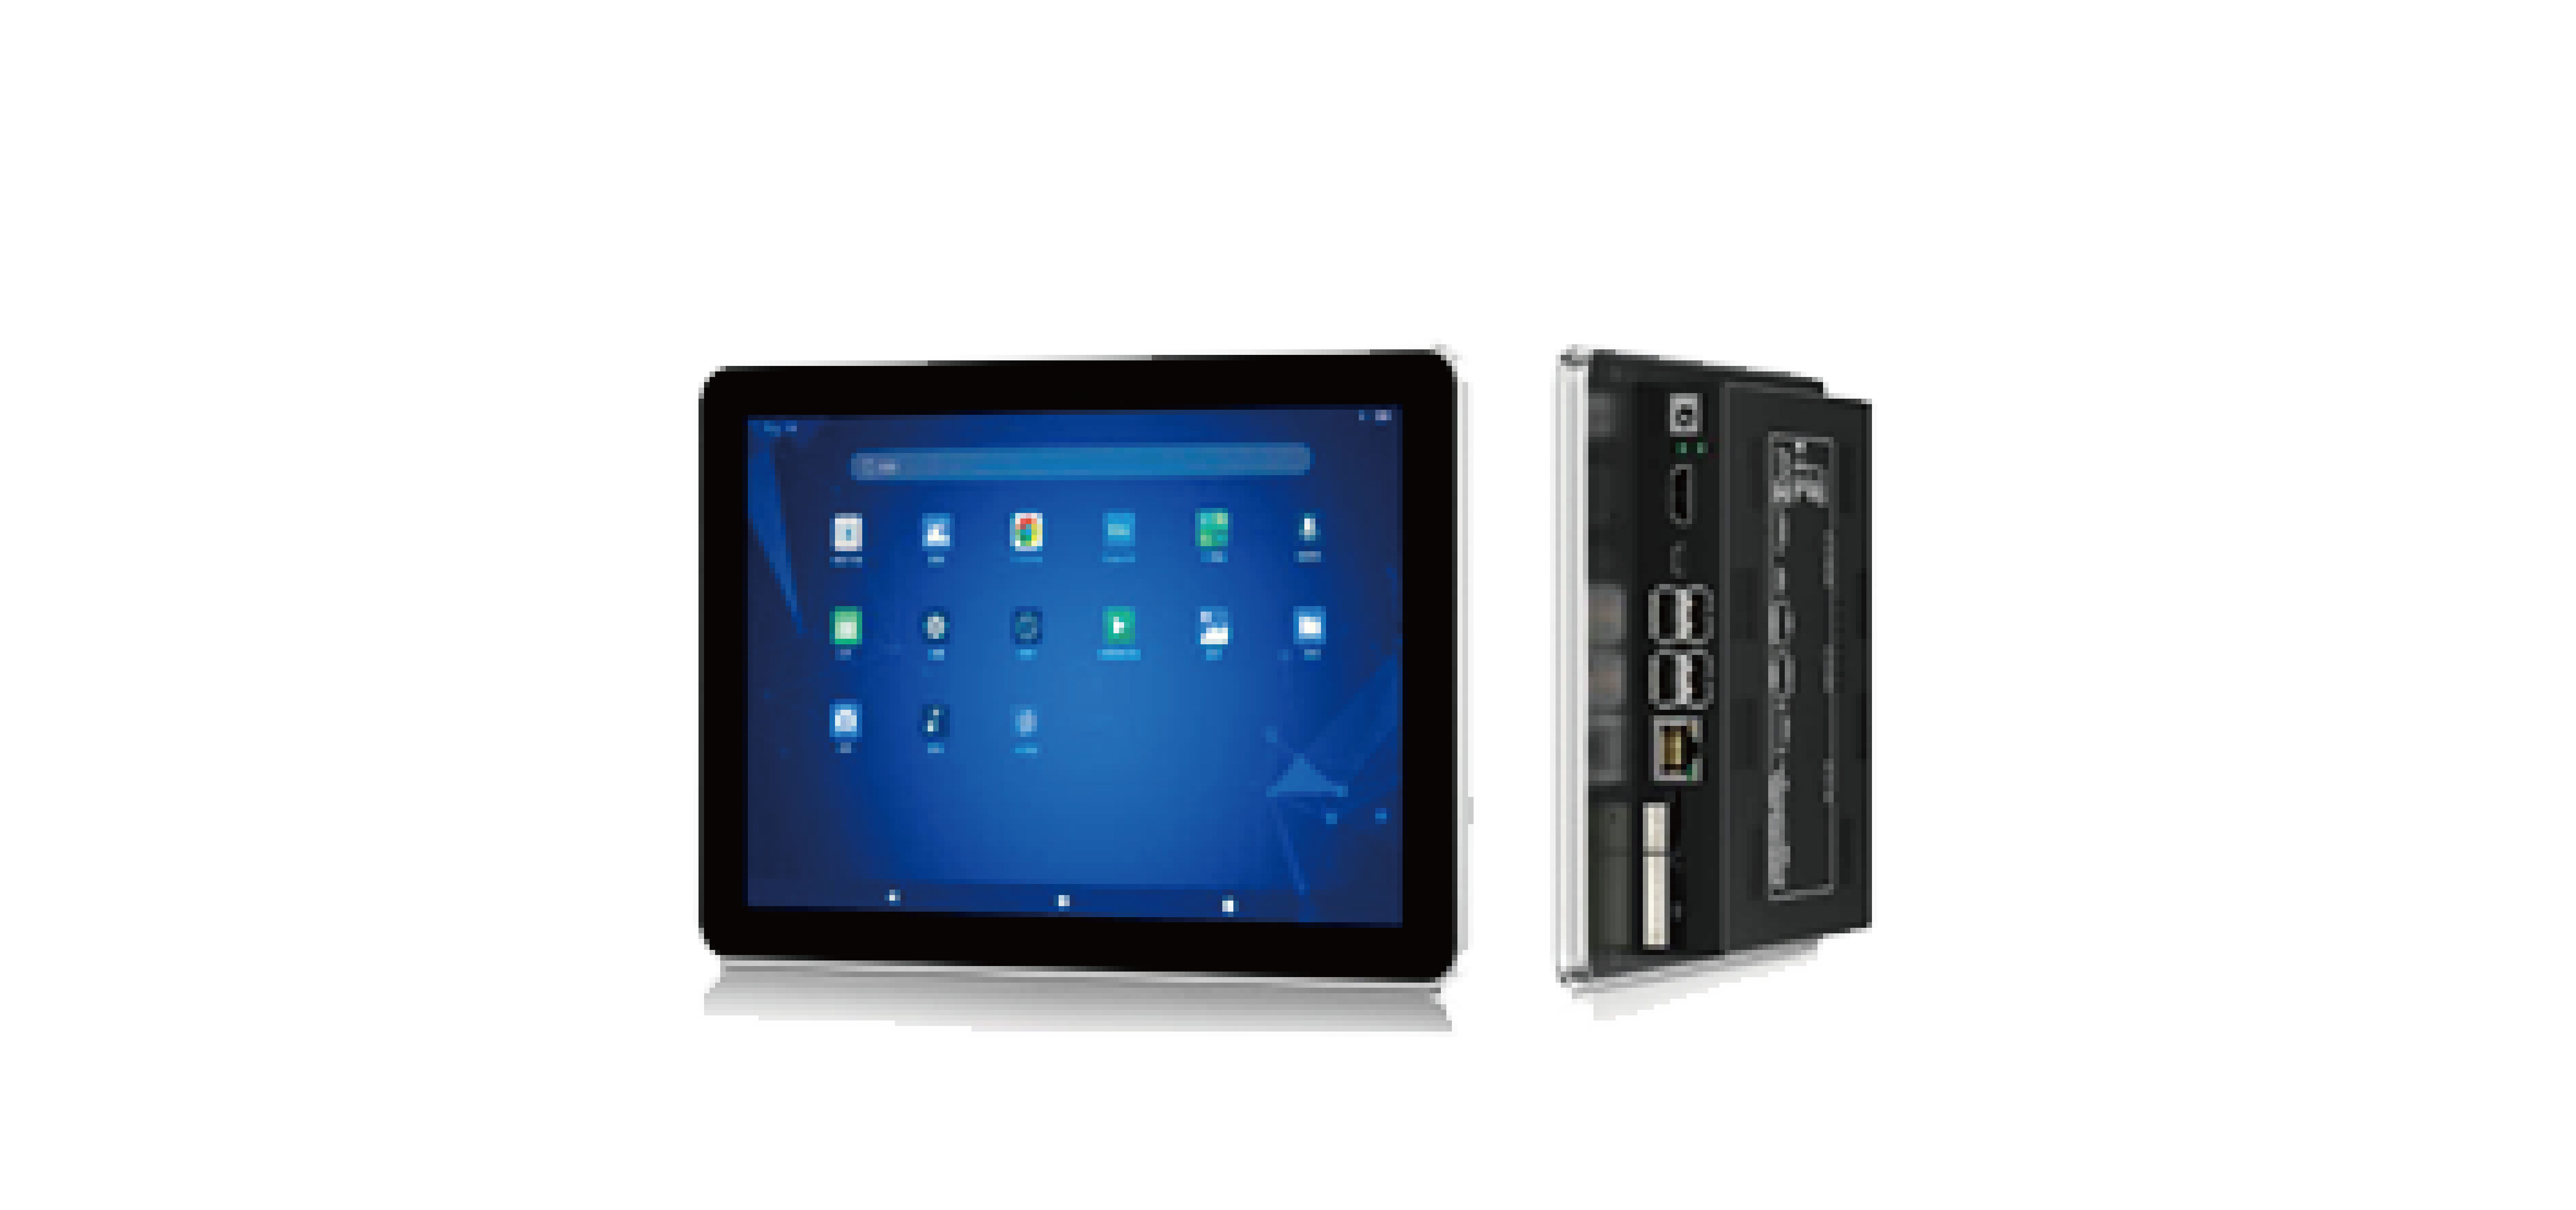
型号 | MAC1000 |
描述 | 潜伏顶升机器人控制系统总成 |
尺寸 W x H x D(mm) | 168*138.6*62.6mm |
防护等级 | IP20 |
温度 | -10℃~+50℃ |
湿度 | 10%~90%RH 无凝露 |
EMC | 工业三级 |
IMU | √ |
差速底盘运动模型 | 两驱差速 |
舵轮底盘运动模型 | × |
其他底盘运动模型 | × |
激光导航 | √ |
二维码导航 | √ |
磁导航 | × |
其他导航方式 | × |
导航定位精度 | 激光自然(SLAM)导航±5mm,激光有反导航±2mm,二维码导航±10mm |
角度控制精度 | ±0.5° |
地图面积 | ≤400000㎡ |
CAN(通道) | 2 |
RS485/RS232/RS422(通道) | 1/1/x |
复用通信口(通道) | 1(可配CAN/RS485/RS232 |
PWM通道 | × |
AI/AO | × |
DI/DO/DIO | 8/6/2 |
编码器(通道) | 0 |
音频接口 | 1 |
有线工业以太网 | 4 |
无线调试接口 | √ |
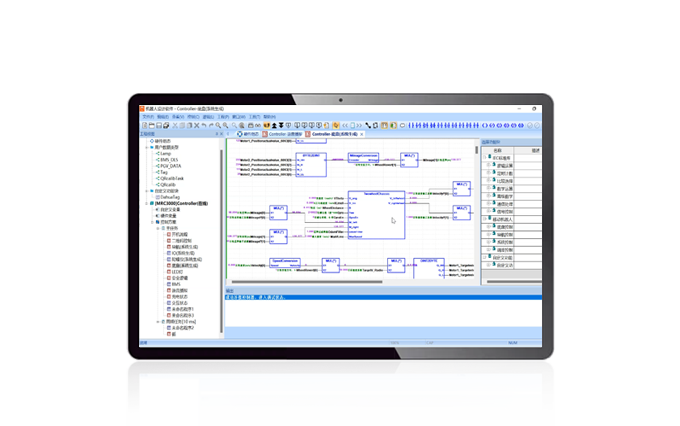
机器人设计软件 | √ |
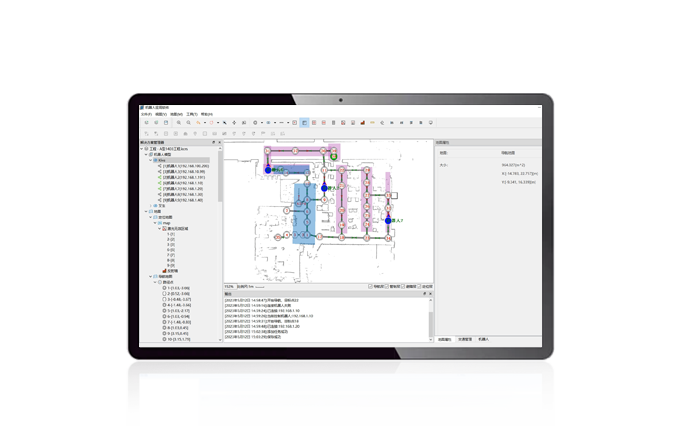
机器人应用软件 | √ |
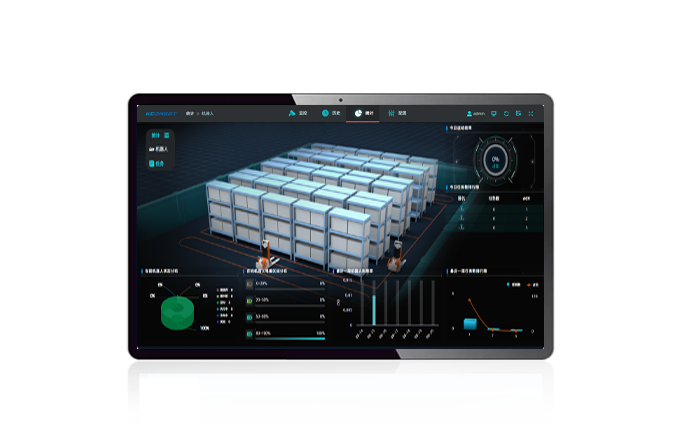
机器人监控及调度软件 | 选配 |
扩展功能 | 料腿识别、随动功能、标志物二次定位、导航激光辅助避障、3D视觉避障 |
相关解决方案
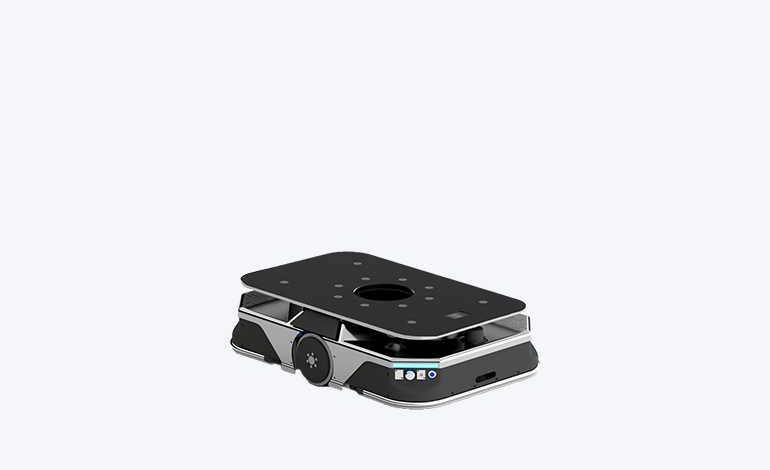
潜伏顶升式
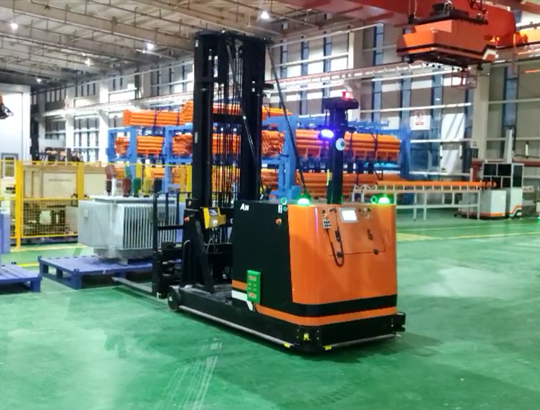
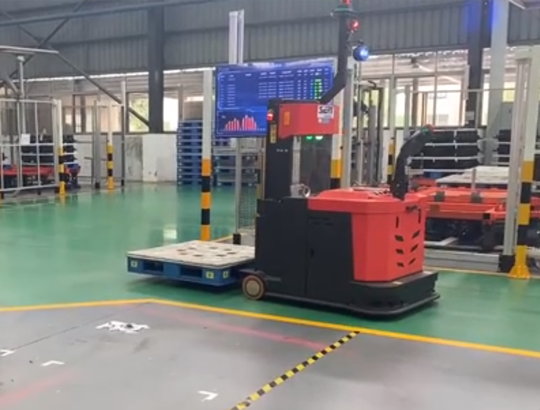
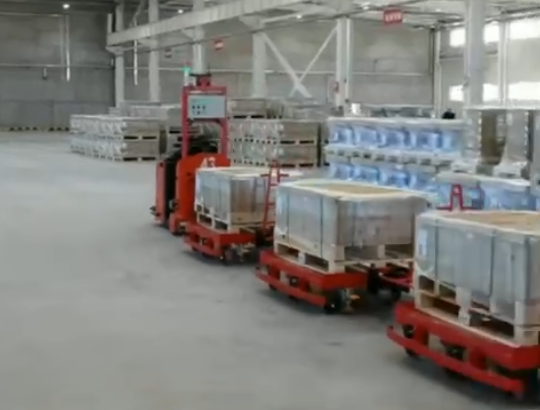
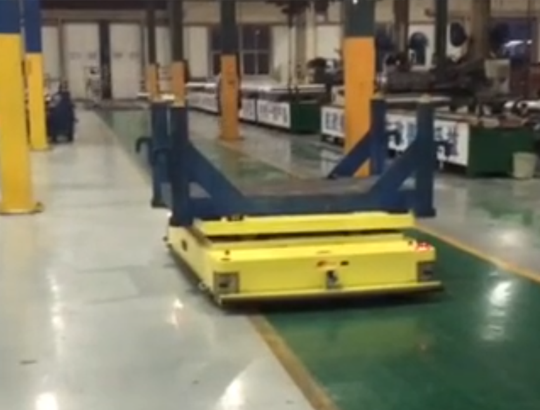
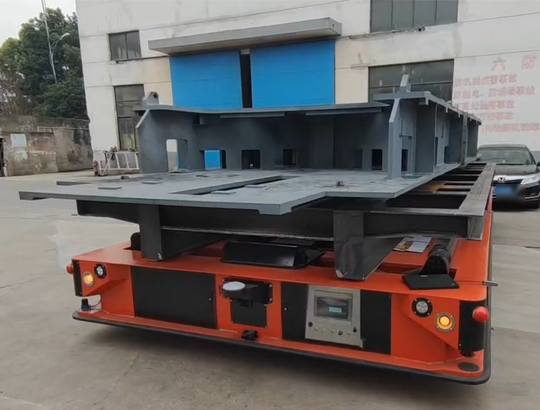
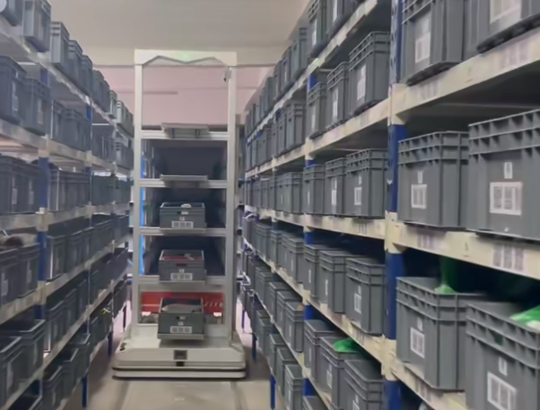
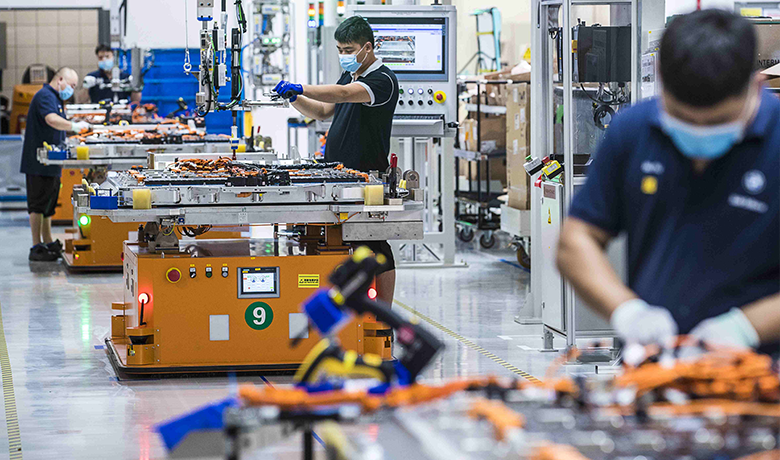
潜伏顶升式移动机器人通过顶升方式搬运托盘、货架等载具,将运输的物料、货架举升并快速平稳运送至指定位置,完成仓储厂房车间的货架调配、分拣、整合等工作,自动对接移栽机构、升降机构、立库等设备,达到无人化。
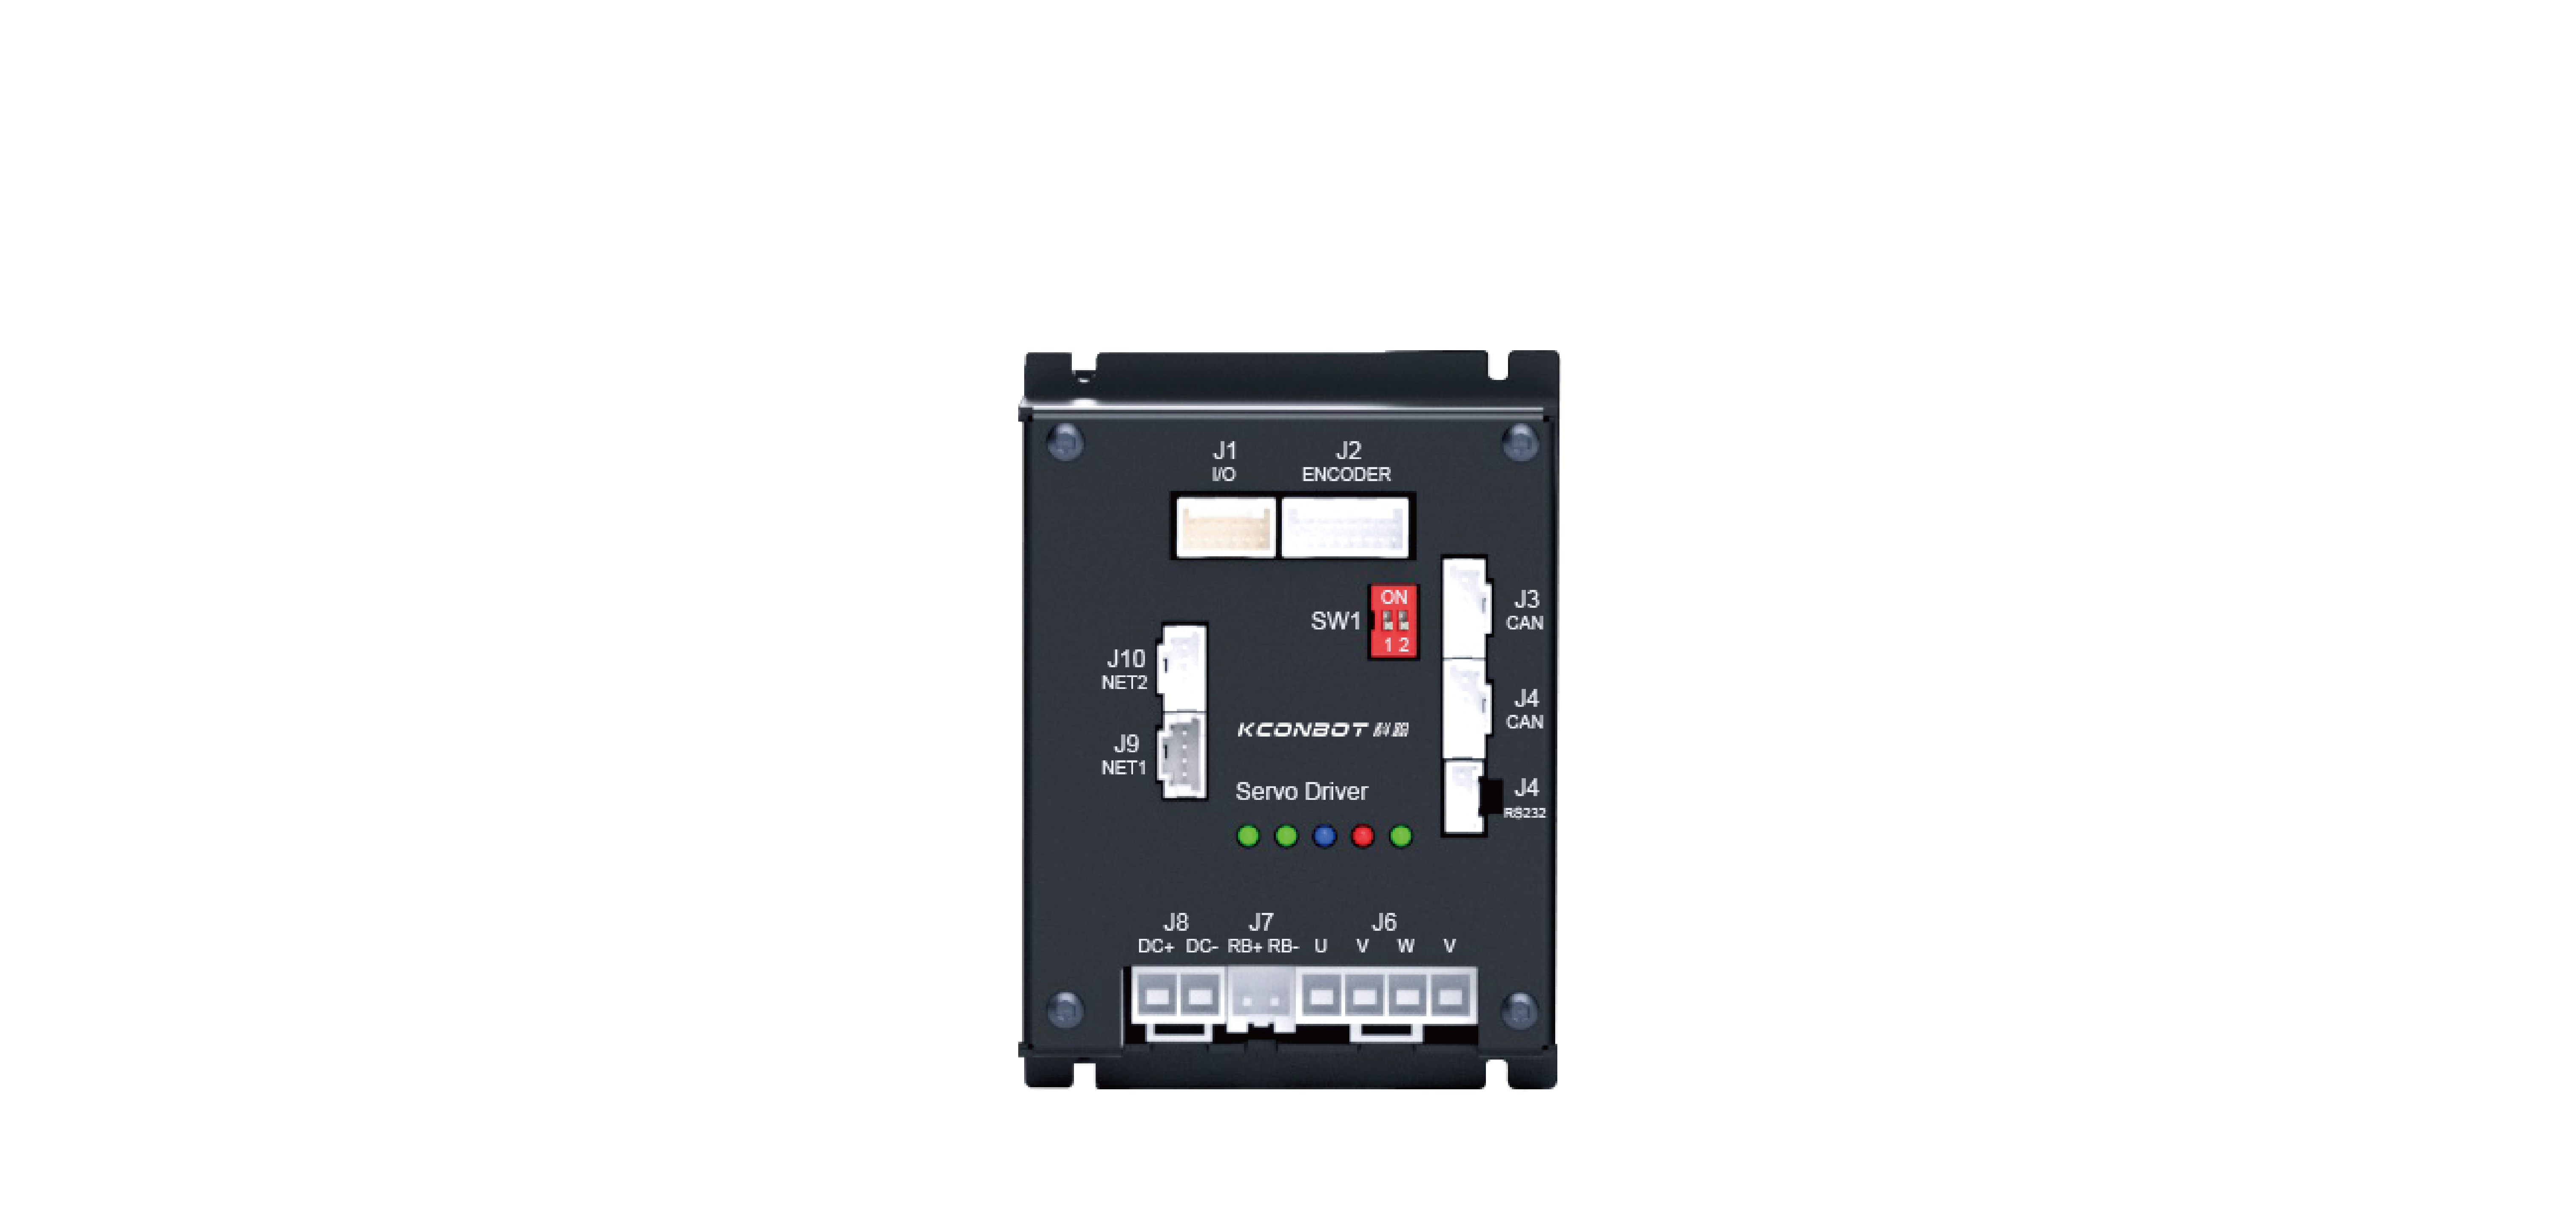
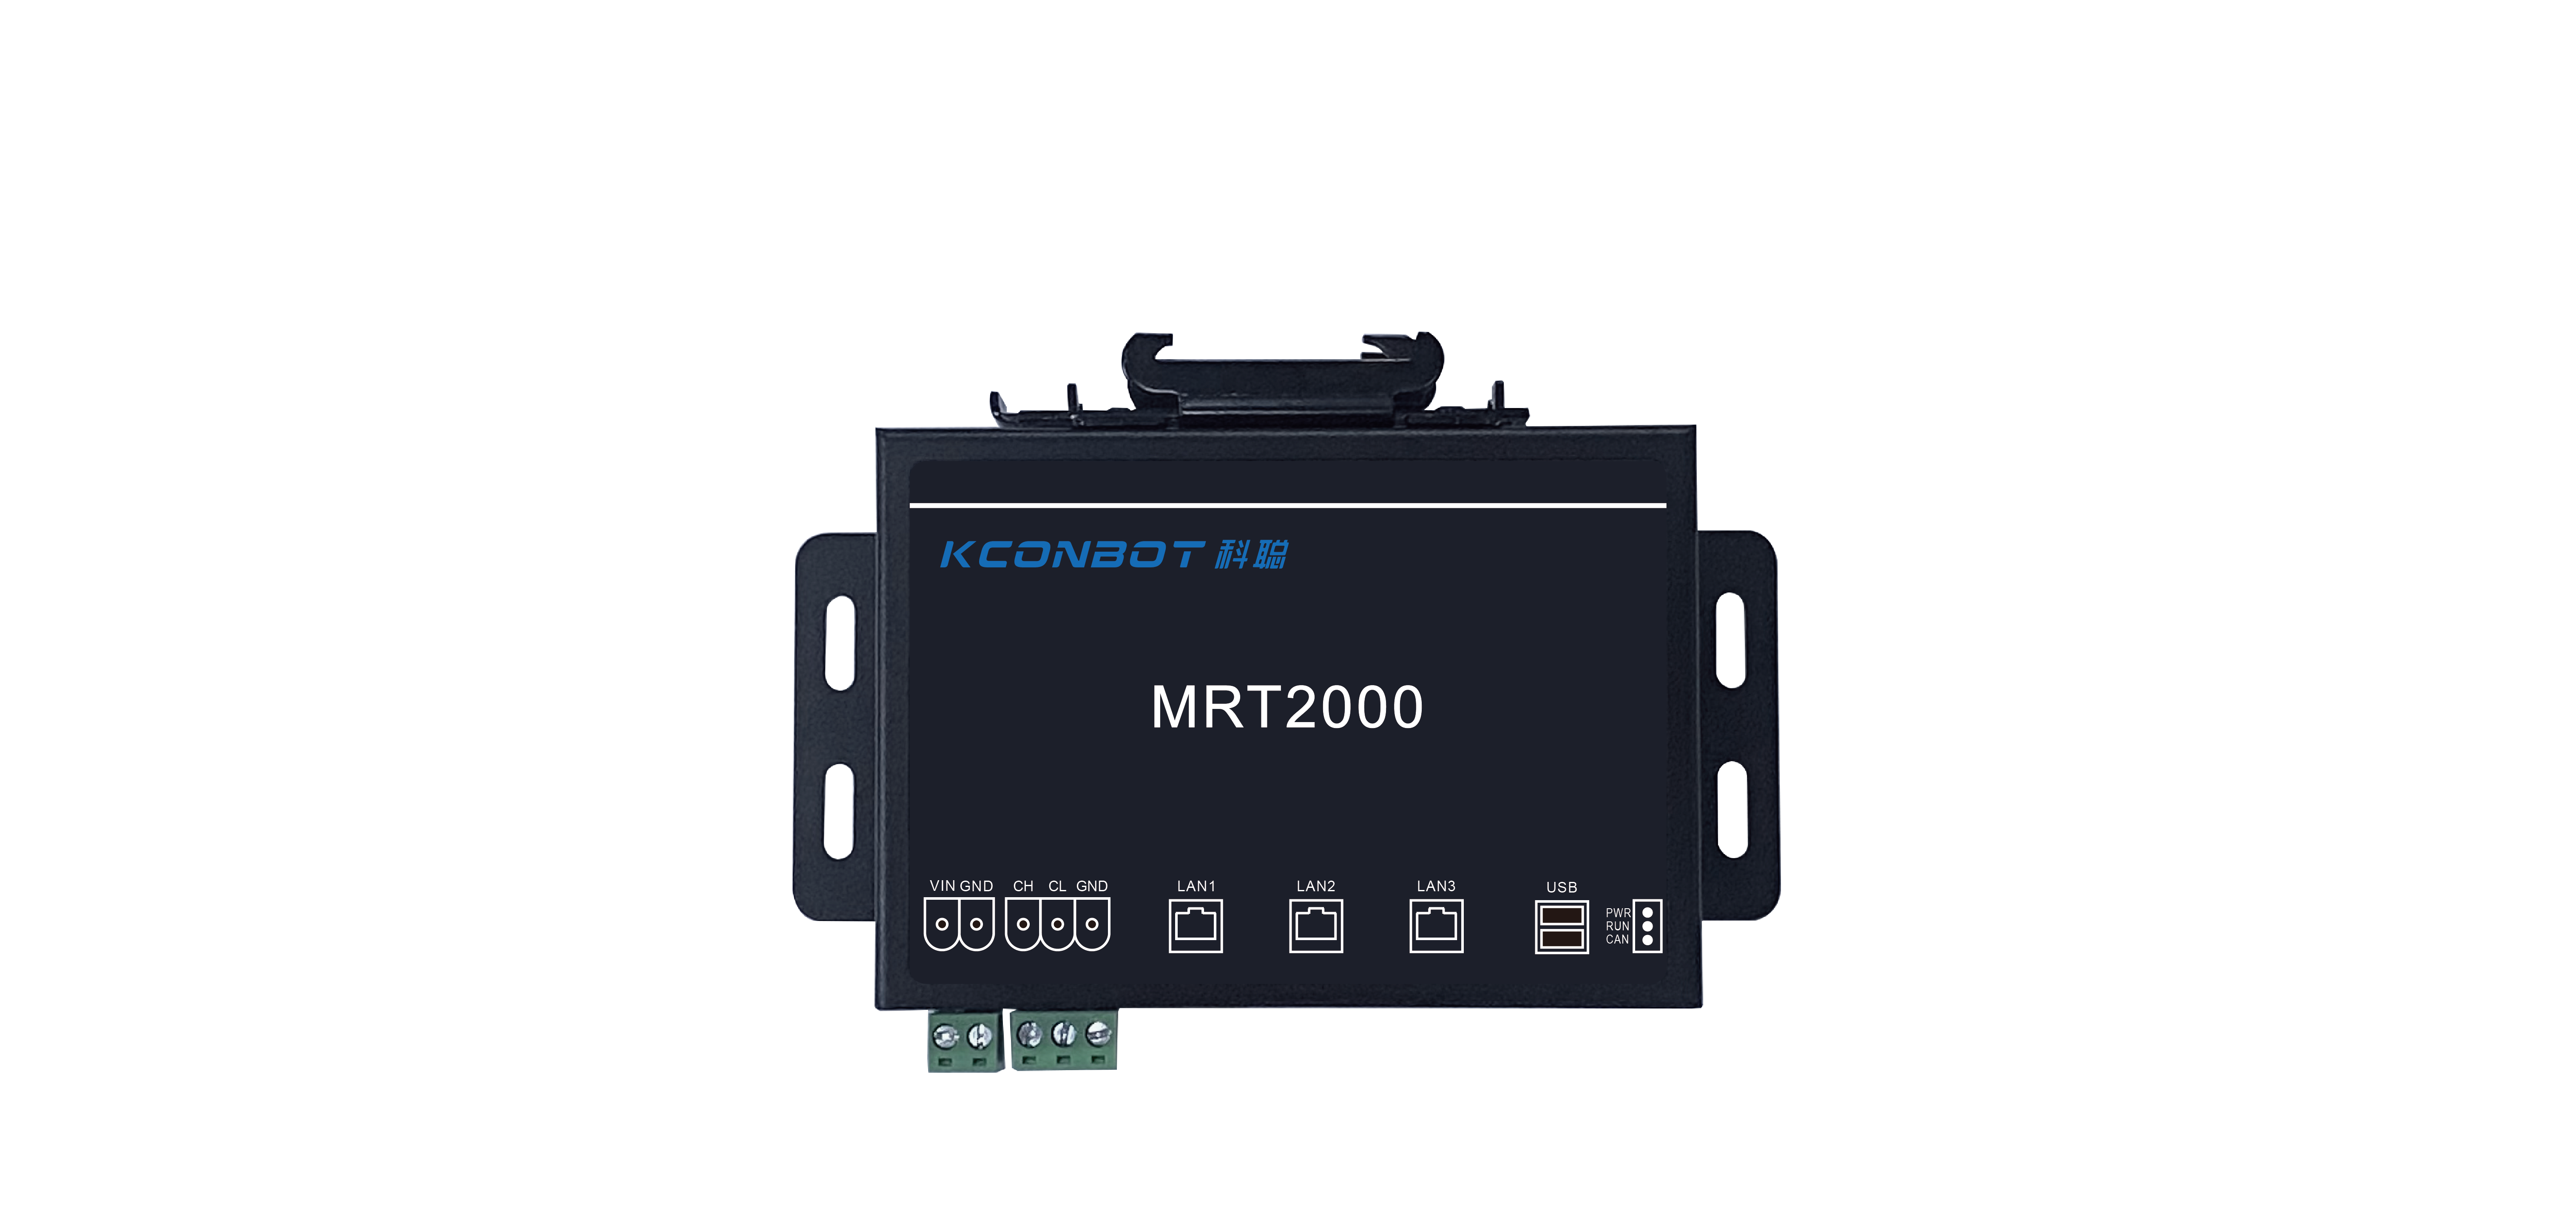
潜伏顶升式整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
查看详情
潜伏顶升式整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
© 2023 浙江科聪控制技术有限公司官网 | 让移动机器人服务人类 浙公网安备 33052302000842号 浙ICP备20017983号-1 sitemap.xml