










MRL5601
3D激光雷达
远测距能力:MRL5601雷达可探测最近0.05米、最远距离70m的物体(90%反射率)。
超广角:MRL5601拥有出色的超广角扫描能力,视场角(FOV)扩展至水平360°,竖直90°(-42°~48°)。搭配稳固可靠的机械架构赋予雷达纵向与横向安装的灵活性,可以随意切换天花板导航方案或者水平导航方案。
高分辨能力:独家的Triaxial OctagonTM三轴纵向非重复扫描技术,与高主频片上TDC技术相结合,每秒输出数十万高精度点云,点云覆盖率更高,探测更加丰富的细节,提供兼顾智能机器人避障、导航与识别需求的点云形态。
IMU运动监控技术:紧凑体积与便捷IMU同步输出,能够实时检测物体加速度、角速度及姿态信息,将点云和IMU数据结合,通过运动学模型进行状态估计,能够在动态环境中依然实现高精度定位和建图。
智能旋转平衡技术:独创且具有专利的Smart Duo-Gyro™支撑的智能旋转平衡技术,彻底解决复合轴传感器中复数电机启动与停止过程中由“陀螺效应”引发的振动,适应复合轴系统的多种不同转速组合,平稳、顺滑、静谧启停,为机器人运转提供安静稳定环境。
高可靠性:MRL5601不仅具有优异的性能,还具备高可靠性,满足-20℃~55℃的工作环境温度范围以及IEC-60825 Class 1人眼安全等级。
多重配置方式:MRL5601支持网口配置,可以实现电脑端在线升级配置功能。
非重复扫描模式:MRL5601采用巧妙而可靠的光学和结构设计实现了非重复扫描,能探测更丰富的细节,可适应不同的应用场景。非重复扫描模式下,MRL5601具有较高的视场覆盖率。随着积分时间的增大,视场覆盖率也会显著增大,能探测更丰富的细节。MRL5601在其支持的-42°-48°空间视场内点云形态。
超广角:MRL5601拥有出色的超广角扫描能力,视场角(FOV)扩展至水平360°,竖直90°(-42°~48°)。搭配稳固可靠的机械架构赋予雷达纵向与横向安装的灵活性,可以随意切换天花板导航方案或者水平导航方案。
高分辨能力:独家的Triaxial OctagonTM三轴纵向非重复扫描技术,与高主频片上TDC技术相结合,每秒输出数十万高精度点云,点云覆盖率更高,探测更加丰富的细节,提供兼顾智能机器人避障、导航与识别需求的点云形态。
IMU运动监控技术:紧凑体积与便捷IMU同步输出,能够实时检测物体加速度、角速度及姿态信息,将点云和IMU数据结合,通过运动学模型进行状态估计,能够在动态环境中依然实现高精度定位和建图。
智能旋转平衡技术:独创且具有专利的Smart Duo-Gyro™支撑的智能旋转平衡技术,彻底解决复合轴传感器中复数电机启动与停止过程中由“陀螺效应”引发的振动,适应复合轴系统的多种不同转速组合,平稳、顺滑、静谧启停,为机器人运转提供安静稳定环境。
高可靠性:MRL5601不仅具有优异的性能,还具备高可靠性,满足-20℃~55℃的工作环境温度范围以及IEC-60825 Class 1人眼安全等级。
多重配置方式:MRL5601支持网口配置,可以实现电脑端在线升级配置功能。
非重复扫描模式:MRL5601采用巧妙而可靠的光学和结构设计实现了非重复扫描,能探测更丰富的细节,可适应不同的应用场景。非重复扫描模式下,MRL5601具有较高的视场覆盖率。随着积分时间的增大,视场覆盖率也会显著增大,能探测更丰富的细节。MRL5601在其支持的-42°-48°空间视场内点云形态。


推荐适用类型
叉式
协作式
辊筒式
料箱式
麦轮式
牵引式
室外型
装载机
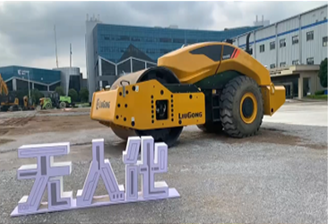
压路机
接驳车
环卫车
基本参数
型号 | MRL5601 |
激光波长(nm) | 905 |
人眼安全等级 | Class 1人眼安全(IEC60825-1:2014) |
最大量程 | 80m(@90%反射率) 30m(@10%反射) |
近处盲区 | 0.05m |
FOV | 360°*90°(-42°-48°) |
采样频率 | 300,000点/s(双线模式)150,000点/s(单线模式) |
整圈输出 | 30Hz |
扫描方式 | 非重复扫描 |
测量精度 | 重复测量精度±15mm |
角分辨率 | 0.3°(H)/0.36°(V)(积分时间为1S)0.15°(H)/0.36°(V)(积分时间为2S) |
角精度 | ≤0.2° |
IMU采样率 | 200Hz |
姿态感知维度 | 3轴加速度+3轴陀螺仪 |
抗强光能力 | 100Klux |
工作环境温度 | -20℃-55℃ |
存储环境温度 | -30℃-70℃ |
相关解决方案
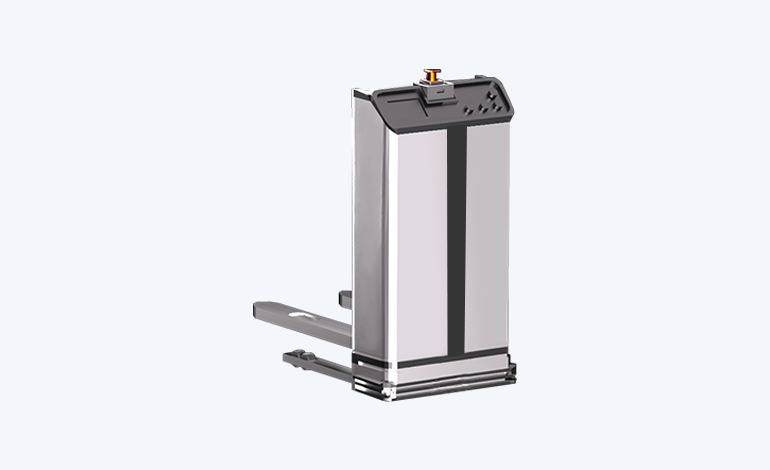
堆高叉式/前移叉式
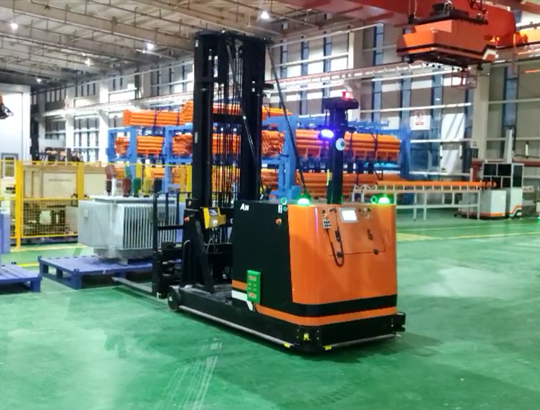
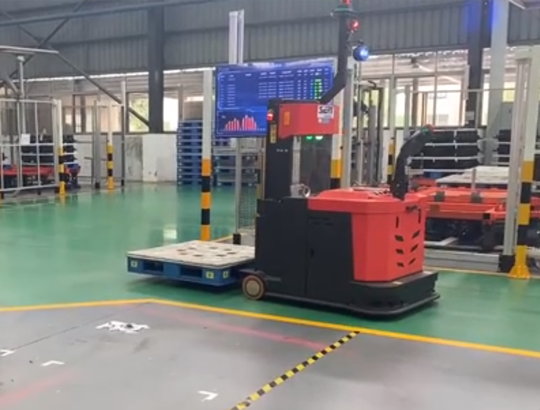
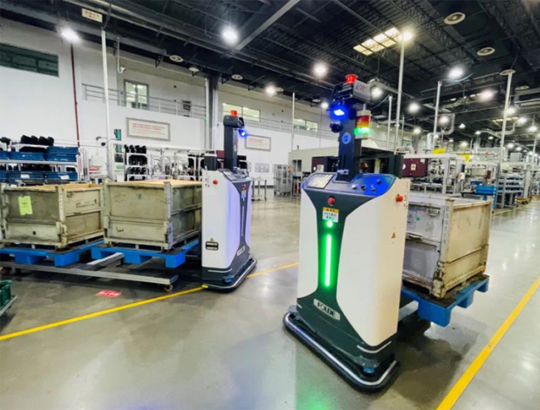
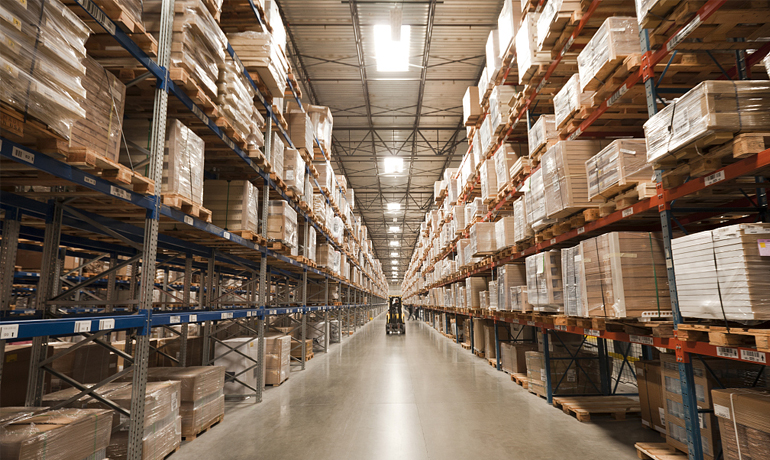
叉式搬运移动机器人适用于对不同高度的成件托盘货物进行装卸、堆垛和运输等自动作业,无需额外特殊载具,即可完成接泊托盘货物所需的升降、承载和搬运等一系列动作,以实现工厂车间的少人化、无人化物流。
叉式搬运移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
查看详情
叉式搬运移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
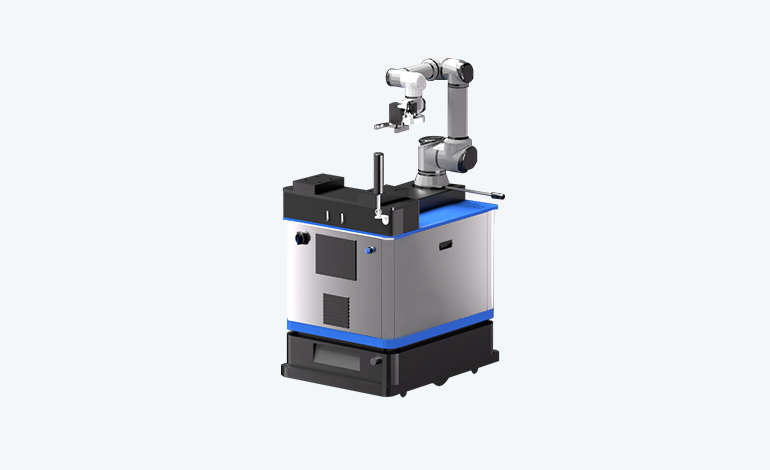
协作(复合)式
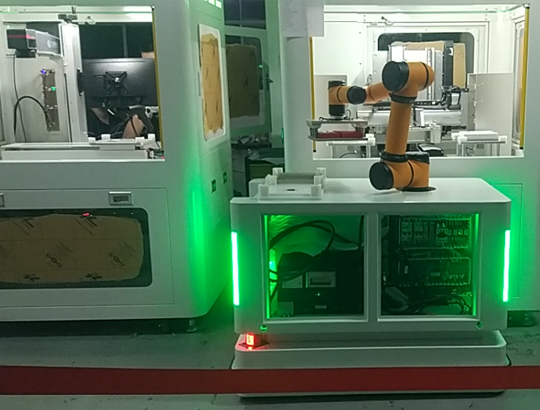
协作(复合)移动机器人在无人搬运底盘基础上增加机械臂,形成协作AGV,可完成物料在移动机器人与设备机台间的上下料工作,也可通过机械臂上的视觉传感器对物料进行全方位检测。
协作(复合)移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
查看详情
协作(复合)移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
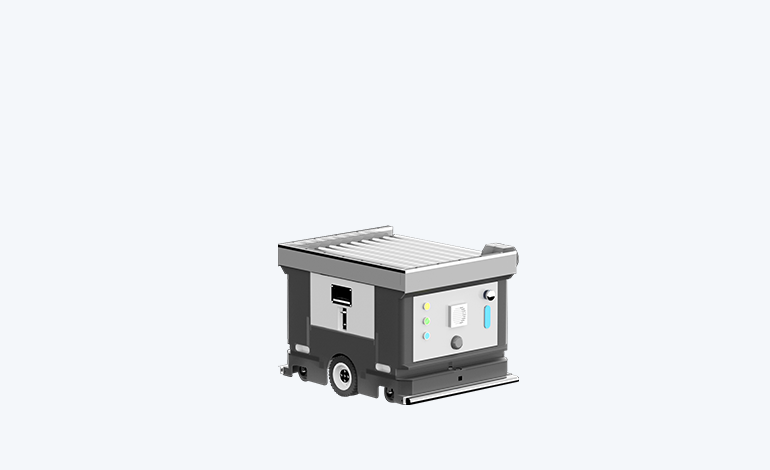
辊筒式
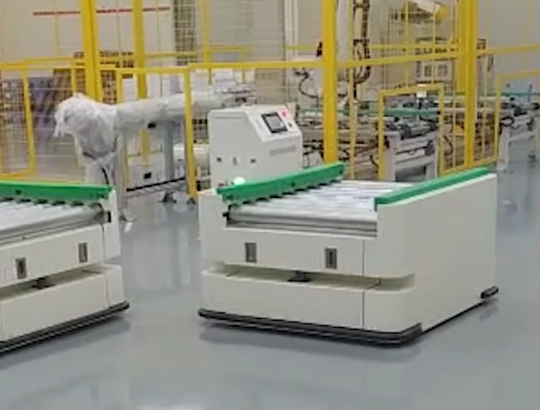
辊筒式移动机器人是在无人搬运底盘基础上增加辊筒机构,形成产线对接机器人,可以实现车间与仓库、产线与产线、生产设备与生产设备之间的无缝连接。
辊筒式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
查看详情
辊筒式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
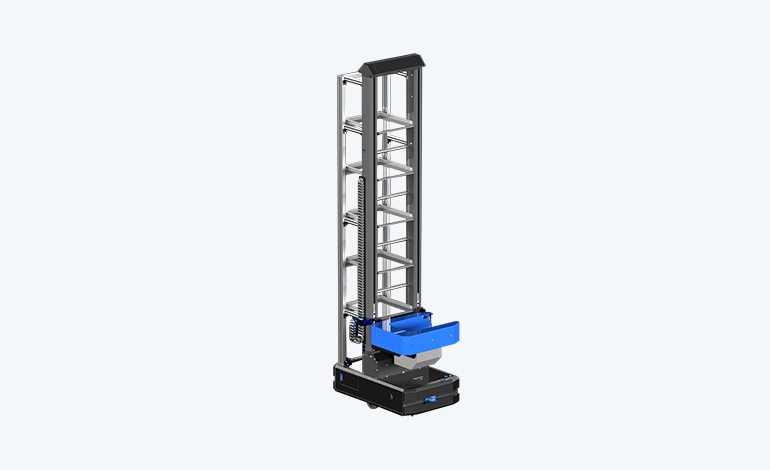
料箱式
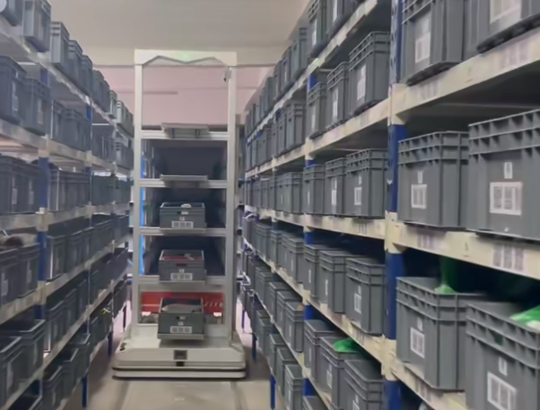
多层料箱机器人是一款智能化物流搬运设备,可实现多个料箱的智能拣选、存取、搬运。无需借助任何轨道,可前进、后退、转弯,具有自主导航、主动避障和自动充电等功能。
料箱式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
查看详情
料箱式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、执行机构、安全检测、交互模块、通讯模块、供电单元、选增功能等九大单元模块构成。
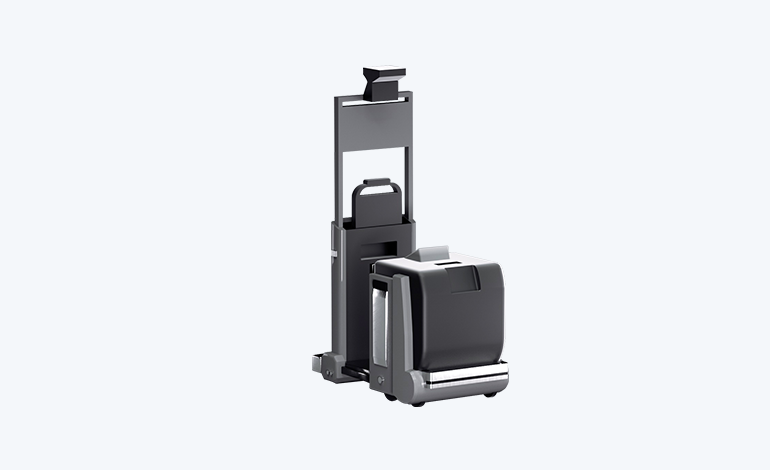
牵引式
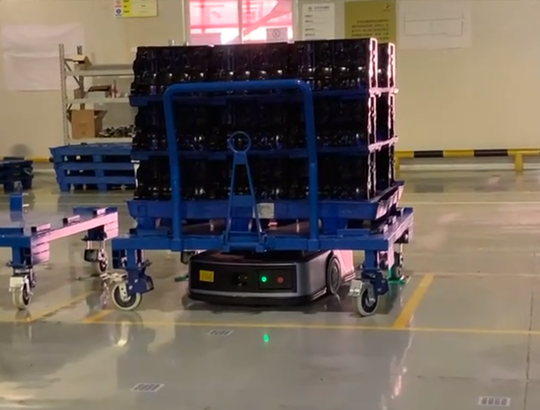
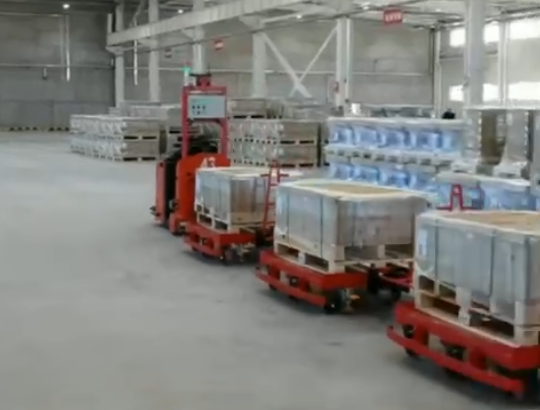
牵引式移动机器人采用尾部拉钩牵引物料小车,可同时牵引多辆物料车实现高效搬运,提高运输效率。适用于生产车间物料车的转运、物料车到工位间的运送等。
牵引式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
查看详情
牵引式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
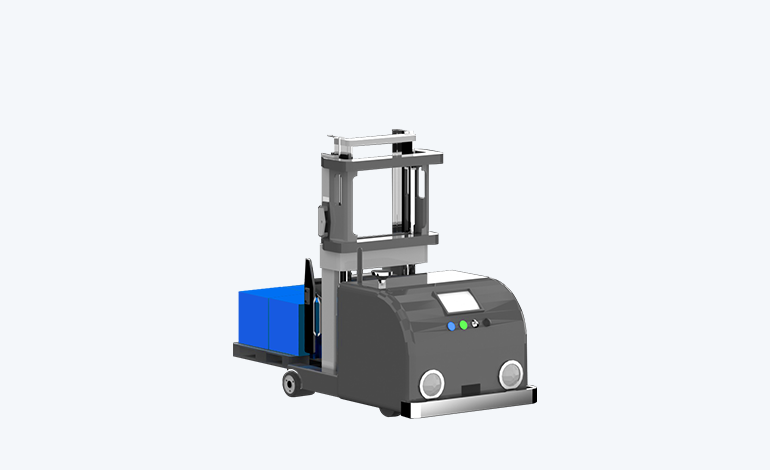
重载式
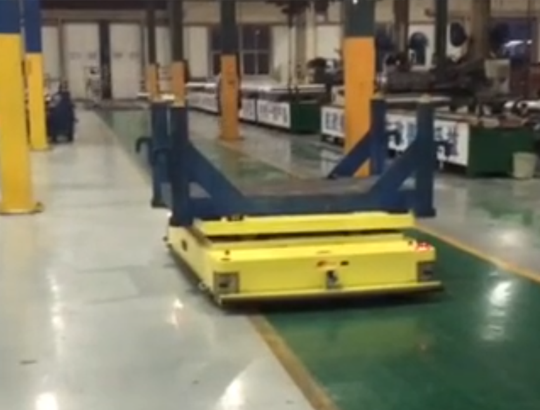
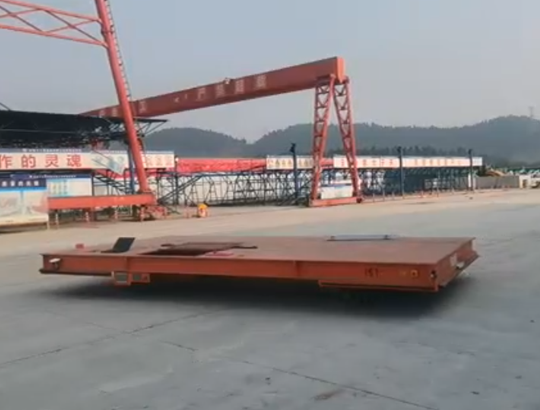
重载型移动机器人,是一种以电池或内燃机作为动力、配备大功率电机、减速机及万向驱动轮实现灵活运行,具有车速调节、升降补偿、车辆制动、全方位转向、自由路径规划、自动引导、在线快速充电、多车编组联动等功能, 同时可被集中调度管理的智能车辆。
重载型移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
查看详情
重载型移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
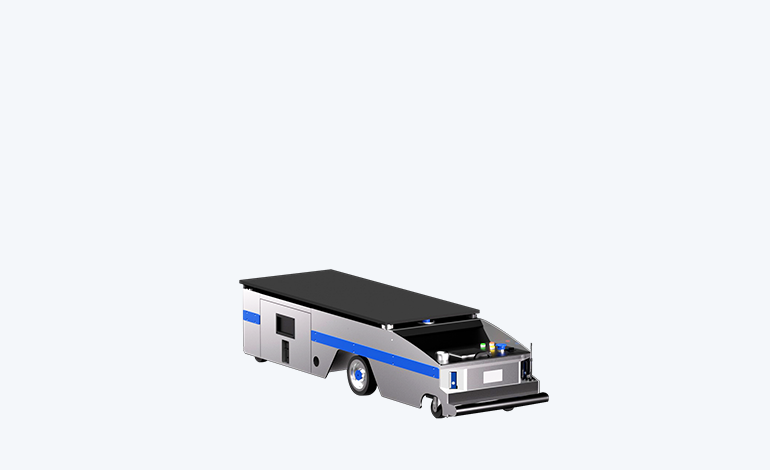
背负式
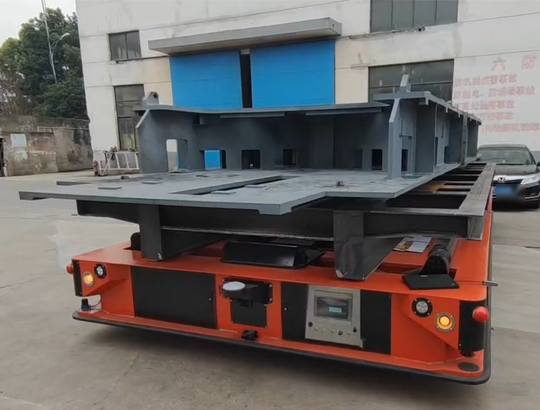
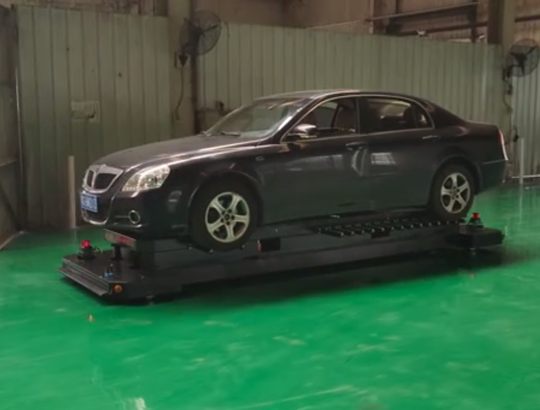
背负式移动机器人通过背负的方式,将物料、载具等目标货物运输至指定地点,实现厂区、生产线的无人化作业。
背负式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
查看详情
背负式移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。


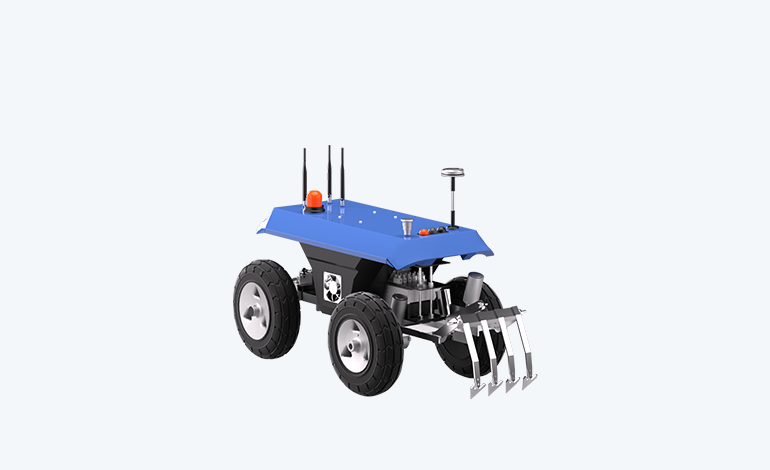
室外型
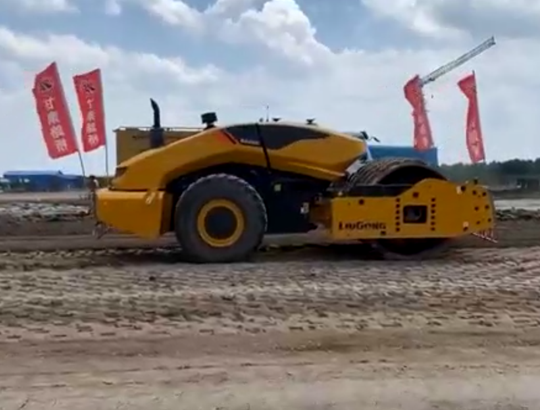
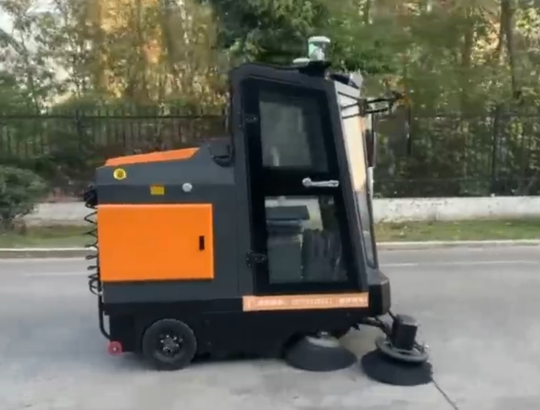
室外型移动机器人在室外进行搬运,一般使用四轮四转向底盘。
室外型移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
查看详情
室外型移动机器人整体解决方案,根据移动机器人的整车功能,主要分为控制系统、导航传感、底盘驱动、安全检测、交互模块、通讯模块、供电单元、选增功能等单元模块构成。
© 2023 浙江科聪控制技术有限公司官网 | 让移动机器人服务人类 浙公网安备 33052302000842号 浙ICP备20017983号-1 sitemap.xml